Лекция
Привет, Вы узнаете о том , что такое модели электромеханических объектов, Разберем основные их виды и особенности использования. Еще будет много подробных примеров и описаний. Для того чтобы лучше понимать что такое модели электромеханических объектов , настоятельно рекомендую прочитать все из категории Математические основы теории автоматического управления.
Типовой электромеханический объект (ЭМО) содержит многоканальный исполнительный электропривод (ЭП , см. п. 1.2.1) и управляемый кинематический механизм (КМ). В качестве кинематических механизмов электромеханических систем выступают многокоординатные механизмы станков, роботов, поточных линий, рулевые устройства летательных аппаратов и транспортных средств, подвижные элементы автоматического оборудования и приборов. Электропривод служит для преобразования маломощных электрических сигналов, поступающих от устройства управления (управляющей ЭВМ), в механические воздействия (силы и моменты) достаточной мощности, прикладываемые к нагрузке, т.е. к кинематическому механизму. Каждый канал привода (см. рис. 4.1) обеспечивает поступательное или вращательное движение соответствующего звена КМ и содержит усилитель мощности входного сигнала (У), электродвигатель (ЭД) и редуктор.
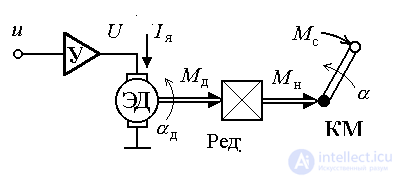
Рис. 4.1. Электромеханических объект
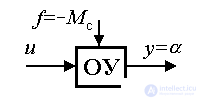
Рассмотрим математическую модель одноканального электромеханического объекта (рис. 4.1), в состав которого входит одно вращательное звено механизма и одноканальный электропривод. Выходом объекта служит угловое перемещение КМ y=  , а его входом - управляющий сигнал u ; момент сопротивления М c , приложенный к валу нагрузки, выступает в качестве возмущающего воздействия : f = - Mc.
4.1.1. Точная модель ЭМО . Для построения математической модели объекта используются известные из физики уравнения, описывающие его функциональные элементы.
Кинематический механизм описывается уравнениями, полученными на основании второго закона Ньютона:
(4.1)  ,
(4.2) 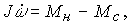
где  - скорость вращения вала КМ,
 - вращающий момент приложенный к валу,
 - приведенный момент сопротивления, J - приведенный момент инерции.
На структурной схеме (рис. 4.2) механизм представлен двумя интегрирующими звеньями и пропорциональным звеном с коэффициентом 1/J.
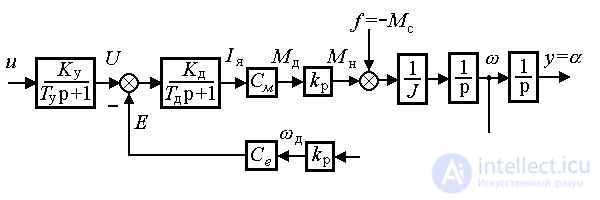
Рис. 4.2. Структурная схема ЭМО
Редуктор обеспечивает преобразование (обычно усиление) момента двигателя M д в момент нагрузки M н по формуле
(4.3)  ,
где k р - коэффициент передачи редуктора ( k р =1/i р , где i р - передаточное отношение редуктора). При этом скорости вращения ЭД д и вала КМ связаны соотношением
(4.4) = k р .
На структурной схеме редуктор представлен пропорциональными звеньями.
Модель электродвигателя задается моментной характеристикой
(4.5)  ,
где I я - ток якоря, C М - механическая постоянная, и уравнением якорной цепи
(4.6) 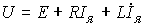 ,
где U - напряжение, приложенное к якорю ЭД (выход усилителя мощности), E - противо - ЭДС , L и R - индуктивность и сопротивление якорной цепи, соответственно. Об этом говорит сайт https://intellect.icu . Последнее выражение удобно привести к виду
(4.7)  ,
где T д = L /R - постоянная времени, а K д =1/L - коэффициент передачи якорной цепи. Противо-ЭДС определяется известной формулой
(4.8) E = Ce д = Ce k р ,
где C е - электрическая постоянная.
На структурной схеме электродвигатель представляется апериодическим звеном (4.7) и двумя пропорциональными звеньями с коэффициентами передачи Се и См .
Усилитель мощности является апериодическим звеном, описываемым уравнением
(4.9) 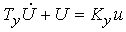 ,
где T у и Ку - постоянная времени и коэффициент усиления, соответственно.
4.1.2. Построение моделей ВВ и ВСВ. С использованием методов преобразования структурных схем (см. п. 2.4) по уравнениям (4.1)-(4.9) может быть найдена связь выхода объекта y = и его входов u и f = - M с , т.е. модель вход-выход ЭМО вида [ М2 ]:
(4.10) (p4 +a1 p3 +a2 p2 +a3 p)y(t)=b0 u +(d0 p2 +d1 p +d 2)f,
где a1, a2, a3, b0, d0, d1, d 2 - постоянные коэффициенты. Модель (4.10) приводится к виду [М3]:
(4.11) 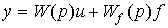 ,
где W(p) и Wf (p) - передаточные функции по управляющему воздействию и возмущению, определяемые выражениями
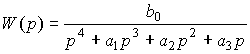 ,
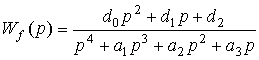 .
Модель вход-состояние-выход (ВСВ) строится либо на основе модели (4.10), либо непосредственно с использованием полученных ранее уравнений функциональных элементов объекта и схемы рис.4.2. В последнем случае уравнения (4.1)-(4.9) преобразуются к системе 4-х дифференциальных уравнений (форма Коши) вида:
(4.12) ,
(4.13) 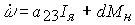 ,
(4.14)  ,
(4.15) 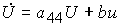 ,
где aij, b, d - постоянные коэффициенты. Вектор состояния определяется как
(4.16) 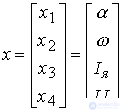 ,
а возмущающее воздействие - f = - Mc . После этого уравнения состояния (4.12) - (4.15) записываются в векторно-матричной форме
[М6f] 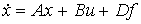 ,
а уравнение выхода получается из выражения y=x1 и записывается в векторно-матричной форме
[М7]  .
Переходные процессы системы при единичном входном воздействии u=1(t ) (переменные состояния и само входное воздействие) представлены на рис. 4.3.
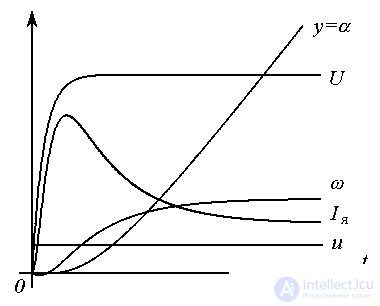
Рис. 4.3. Переходные процессы электромеханического объекта
4.2.3. Приближенная модель ЭМО . Для случая, когда инерционность электрических процессов в электродвигателе и усилителе мощности не значительна по сравнению с инерционностью механических процессов , соотвествующими постоянными времени T у и T д можно пренебречь. Полагая T у = T д = 0 перепишем уравнения (4.7), (4.9) в виде
(4.17) I я = K д (U-E),
(4.18) U = K у u.
Тогда уравнение (4.2) после подстановки выражений (4.3), (4.5), (4.6), (4.17) и (4.18) принимает вид
(4.19) 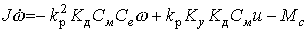
или
(4.20) 
где Т, K, Kf - постоянные коэффициенты.
Таким образом, приближенная модель ЭМО описывается уравнениями (4.1), (4.20) и представлена интегрирующим, апериодическим и двумя пропорциональными звеньями (рис.4.4). Модель вход-выход описывается операторным уравнением вида

Рис. 4.4. Схема приближенной модели ЭМО
(4.21) (p2 +a p)y(t)=b u +df,
где a=1/T, b=K/T, d =Kf/T - постоянные коэффициенты, и приводится к виду (4.11) , где
 ,
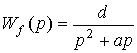 .
Для получения модели ВСВ определяется вектор состояния
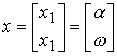 ,
и уравнения (4.1), (4.20) переписываются в виде
(4.22)  ,
(4.23)  ,
Далее система уравнений ( 4.22 ), (4.23), а также выражение y = x1 переписываются в матричном виде [М6f], [M7].
Переходные процессы для упрощенной модели ЭМО при единичном входном воздействии u=1(t) представлены на рис. 4.5.
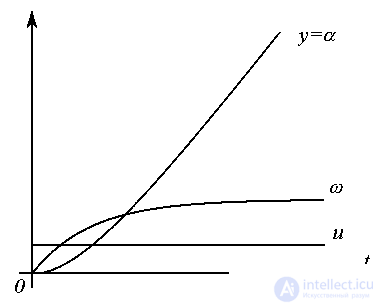
Рис. 4.5. Переходные процессы приближенной модели ЭМО
Прочтение данной статьи про модели электромеханических объектов позволяет сделать вывод о значимости данной информации для обеспечения качества и оптимальности процессов. Надеюсь, что теперь ты понял что такое модели электромеханических объектов и для чего все это нужно, а если не понял, или есть замечания, то не стесняйся, пиши или спрашивай в комментариях, с удовольствием отвечу. Для того чтобы глубже понять настоятельно рекомендую изучить всю информацию из категории Математические основы теории автоматического управления
Из статьи мы узнали кратко, но содержательно про модели электромеханических объектовВойдите, и пройденные вами лекции будут отмечены в этом списке.
Выбрать курс
Комментарии