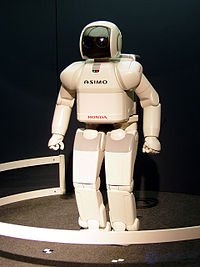
1. 1. Автоматическое устройство с антропоморфным действием, которое частично или полностью заменяет человека при выполнении работ в опасных для жизни условиях или при относительной недоступности объекта. 2. Тот, кто действует бессознательно, подчиняясь чужой воле.
Автомат, осуществляющий действия, подобные действиям человека. Промышленный р. (автоматический манипулятор).
РОБОТ
{чешск. robot} - машина с антропоморфным (человекоподобным) действием; автоматический программно-управляемый манипулятор. Термин впервые употреблен писателем К. Чапеком в 1920 г.
(Источник: «Словарь иностранных слов». Комлев Н.Г., 2006)
-а, м.
Автомат, предназначенный для замены человека при выполнении сложных технических операций.
Радиоуправляемый ро ботаника
{Чешск. robot}
... место внашем хитпараде занимает Глюкоза сосвоим выкриком . - Ведь я не робот -.Аведь , слушая песню Глюкозы таксразу ине скажешь .иголос унем металический ... ... свое лицо , мы видели рисованного .персонажа Может быть онавсе таки робот ….17 место : Глюкоза - Ведь я не робот текст песни скачать ... (Связь с другими науками и явлениями культуры)
 ... вЯпонии иШвеции , атакже вВеликобритании , ФРГ ., Италии иНорвегии начался выпуск промышленных роботов собственного производства (в.Японии первой квыпуску роботов приступила компания «Кавасаки Хэви ... ... Индастриз »;, которая .в1968 году приобрела уфирмы «Юнимейшн »; лицензию навыпуск .промышленных роботов ) Уже кконцу годов Япония вышла напервое место .вмире какпогодовому выпуску ... (Робототехника)
 ... меньше шума , атакже отличаются .повышенной маневренностью Этоявляетсяпричиной высокого интереса исследователей кроботам , движущимся подобно .рыбам Примерами подобных роботов являются разработанный вЭссекском университете ... ... , которая является.частично наблюдаемой , стохастической , динамической инепрерывной Некоторые варианты среды обитания роботов (ноне все ) являются также .последовательными имультиагентными Частичная наблюдаемость истохастичность обусловлены ... (Робототехника)
 ... своего предка , чтопозволяет изучить его.очень быстро - можно написать первые программы дляробота уже на.первый день знакомства Язык программирования Not eXactly C• Программирование наNXC ... ... (механические руки ), педипуляторы (механические ноги ), самоходные .тележки , идр Система связи робота предназначена дляорганизации обмена информацией междусистемами .робота , междуроботом ичеловеком илидругими роботами ... (Робототехника)
 ... . воображение виды соседних планет солнечной системы В наш век сокращающихся бюджетов роботы-исследователи наилучшим образом смогут использовать . средства налогоплательщиков Понятно , что автоматические роботизованные станции ... ... «Попутчик » начал исследование поверхности Марса в июле 1997 года Перед этим этот робот был известен под именем Rocky IV . Совершенствование этого робота «микровездехода » прошло ... (Робототехника)
 ... шума , а также отличаются . повышенной маневренностью Это является причиной высокого интереса исследователей к роботам , движущимся подобно . рыбам Примерами подобных роботов являются разработанный в Эссекском университете ... ... может . использоваться шар , приводимый во вращение несколькими приводами Несколько разработок подобных роботов уже существуют Примерами могут служить шаробот разработанный в университете Карнеги - Меллона ... (Робототехника)

Комментарии